
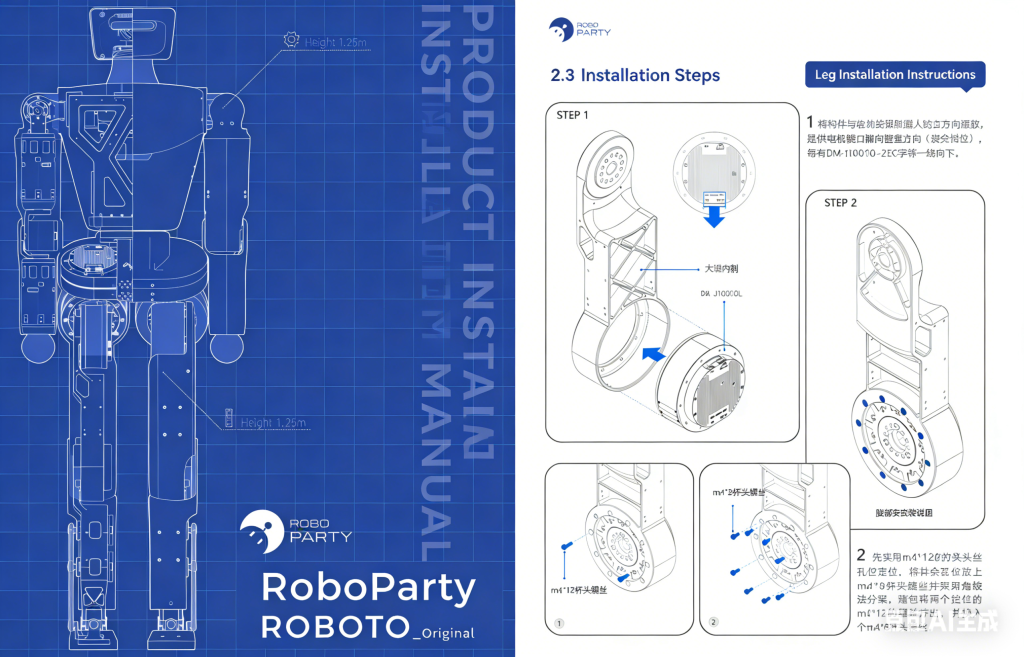
Building a humanoid robot from scratch has long been a dream shared by robotics enthusiasts, researchers, and engineers worldwide. In January 2026, RoboParty made this dream accessible to everyone by open-sourcing Roboto Origin, recognized by WorldKings as the world’s first-tier full-stack open-source bipedal humanoid robot.
This comprehensive guide breaks down the complete Bill of Materials (BOM) for Roboto Origin, offering insights into robot component selection, manufacturing costs, and practical sourcing strategies. Whether you’re planning to replicate the robot exactly or build a customized version, this BOM analysis provides the roadmap you need.
Key Highlights:
Optimized for DIY assembly, research, and educational applications
Total hardware cost: approximately ¥49,804 CNY (~$7,000 USD)
34kg lightweight design with 20 degrees of freedom (DOF)
Full-stack open-source: hardware + software completely transparent
Understanding Roboto Origin’s Architecture
Before diving into the BOM details, let’s understand what makes this robot special:
Technical Specifications
| Parameter | Specification |
|---|---|
| Height | 1.25m |
| Weight | 34kg |
| Battery | 48V 15Ah |
| Leg Torque | 120Nm (peak) |
| Arm Torque | 27Nm |
| Degrees of Freedom | 20 DOF (6 per leg, 5 per arm, 1 waist) |
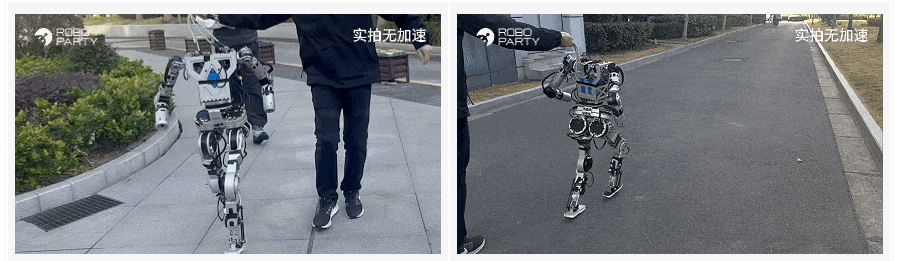
| Maximum Speed | 2m/s (up to 4m/s) |
| Controller | RDK X5 |
| Depth Camera | Intel D435i (optional) |
| LiDAR | E1R (optional) |
Design Philosophy
Roboto Origin’s full-stack open-source approach means:
- Mechanical design files available for all parts
- Electronic schematics and PCB layouts documented
- Control algorithms and source code publicly accessible
- Manufacturing workflows and BOMs shared transparently
This openness allows universities, startups, and robotics communities to replicate or improve upon the design without starting from scratch.
Complete BOM Breakdown by Category
1. CNC Machined Metal Components
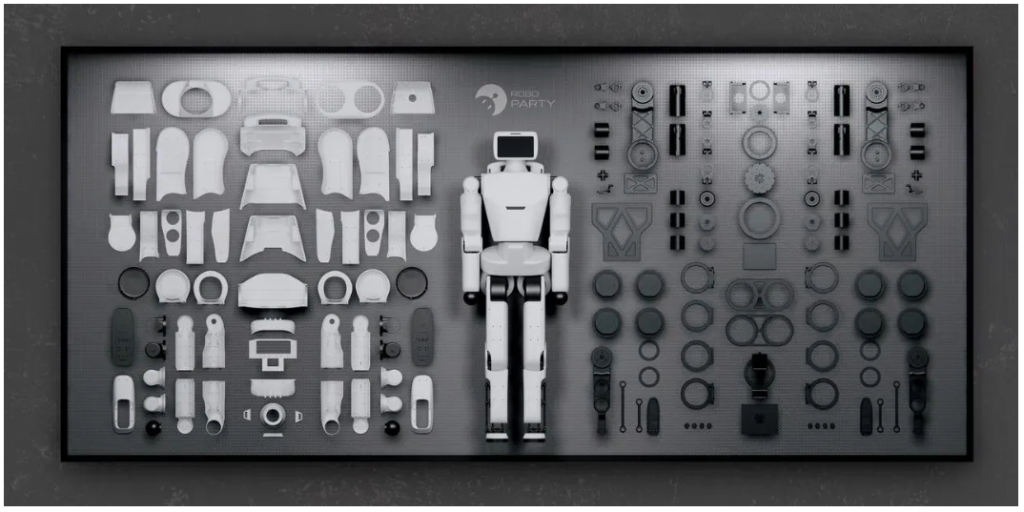
The backbone of Roboto Origin consists of precision CNC-machined aluminum parts with 120-grit sandblasting and black anodizing finish. These components provide structural integrity and aesthetic appeal.
Arm Assembly (4 Sets)
| Part ID | Component Name | Qty per Set | Unit Price (¥) | Total Price (¥) | Description |
|---|---|---|---|---|---|
| ATOM-01-001 | Atom arm (1) | 4 | 120 | 480 | Upper arm section |
| ATOM-01-002 | Atom arm (2) | 4 | 160 | 640 | Middle arm section |
| ATOM-01-003 | Atom arm (3) | 4 | 110 | 440 | Lower arm section |
| ATOM-01-004 | Atom arm (4) | 4 | 85 | 340 | Wrist connector |
Subtotal: ¥1,900
Leg and Torso Components
| Part ID | Component Name | Qty | Unit Price (¥) | Total Price (¥) | Description |
|---|---|---|---|---|---|
| ATOM-01-005 | IMU Carrier Board | 1 | 110 | 110 | Sensor mounting |
| ATOM-01-006 | Side Plate Cross Plate | 2 | 85 | 170 | Structural support |
| ATOM-01-007 | Inner Thigh | 2 | 1,500 | 3,000 | Critical load-bearing component |
| ATOM-01-008 | Battery Bottom Cover | 1 | 420 | 420 | Battery enclosure |
| ATOM-01-009 | Shoulder | 2 | 160 | 320 | Arm joint housing |
| ATOM-01-010 | Sole of Foot | 2 | 150 | 300 | Foot base plate |
| ATOM-01-011 | Sole Connecting Rod | 2 | 100 | 200 | Foot linkage |
| ATOM-01-012 | Ankle Roll Connector | 4 | 35 | 140 | Ankle joint mechanism |
| ATOM-01-013 | Hip Joint Fixation | 1 | 1,800 | 1,800 | Critical hip assembly |
| ATOM-01-014 | Hip Splint | 2 | 350 | 700 | Hip support structure |
Subtotal: ¥7,160
Total CNC Metal Components: ¥9,060 (approximately 18% of total cost)
Key Manufacturing Insights:
- High-cost components: Inner Thigh (¥1,500 each) and Hip Joint Fixation (¥1,800) represent premium precision machining
- Surface treatment: All parts feature 120-grit sandblasting for uniform matte finish
- Black anodizing: Provides corrosion resistance and professional appearance
- Material: Likely 6061-T6 or 7075 aluminum for optimal strength-to-weight ratio
2. Actuation System (Servo Motors and Controllers)
The actuation system is the most significant cost driver in the BOM, accounting for approximately 60% of total hardware costs.
High-Performance Servo Motors
Roboto Origin uses custom RoboParty servo motors with the following characteristics:
| Component Type | Quantity | Estimated Unit Price (¥) | Total Price (¥) | Torque Specifications |
|---|---|---|---|---|
| 120Nm Leg Servos | 12 | 2,500 | 30,000 | Primary leg joints |
| 27Nm Arm Servos | 8 | 1,800 | 14,400 | Arm actuation |
| Waist Servo | 1 | 1,200 | 1,200 | Torso rotation |
| Total Estimated Servo Cost | 21 units | – | ¥45,600 | – |
Note: While exact servo prices aren’t listed in the public BOM, market analysis of similar high-torque humanoid robot servos suggests these estimates.
Motor Specifications Analysis
Leg Servos (120Nm):
- Likely brushless DC motors with harmonic drives or cycloidal gearboxes
- 14-bit encoders for precise position control
- Designed for high torque and fast response
- Critical for bipedal stability and dynamic motion
Arm Servos (27Nm):
- Lower torque compared to leg motors
- Faster response for fine manipulation
- Optimized for pick-and-place operations
3. Electronic Control System
The electronic architecture forms the robot’s “brain” and nervous system.
Core Controller
| Component | Specifications | Estimated Cost (¥) |
|---|---|---|
| RDK X5 Compute Module | ARM Cortex-A55, 8-core @ 1.5GHz, 10Tops GPU, 8GB RAM | 3,500 |
| Motor Control Boards | Custom designed servo driver PCBs | 2,000 |
| Power Distribution | 48V to 24V/12V/5V converters | 1,500 |
| IMU Sensor Unit | Inertial measurement for balance control | 800 |
| Total Electronics | – | ¥7,800 |
RDK X5 Capabilities:
- High-performance computing for AI and computer vision
- 10Tops GPU for real-time processing
- 8GB LPDDR4 RAM for complex algorithms
- Supports Ubuntu and ROS (Robot Operating System)
4. Sensor Suite
Roboto Origin’s perception system enables autonomous navigation and environment interaction.
Optional Sensors
| Sensor | Model | Purpose | Estimated Cost (¥) |
|---|---|---|---|
| Intel RealSense D435i | Depth camera | 3D Visual Perception | 3,000 |
| E1R LiDAR | 2D/3D mapping | Environment Mapping & Navigation | 2,500 |
| Force Sensors | – | Feedback for contact detection | 1,000 |
| Microphones | – | Voice interaction | 500 |
| Total Optional Sensors | – | – | ¥7,000 |
Note: These sensors are optional for basic walking but essential for autonomous operation and advanced AI features.
5. Power System
Reliable power delivery is critical for humanoid robot operation.
Battery Pack
| Specification | Value |
|---|---|
| Voltage | 48V |
| Capacity | 15Ah |
| Chemistry | Likely Li-ion (18650 cells) |
| Estimated Runtime | 2-3 hours (moderate activity) |
| Estimated Cost | ¥2,000 |
Power Management:
- Battery management system (BMS) for safety
- Voltage converters for different subsystems
- Charging circuitry with thermal protection
6. Fasteners and Small Components
While not itemized in the public BOM, a humanoid robot requires numerous small parts:
| Component Category | Estimated Quantity | Estimated Cost (¥) |
|---|---|---|
| M3/M4 Screws | 200+ | 500 |
| Standoffs and Spacers | 50+ | 300 |
| Cable Management (zip ties, clips) | 100+ | 200 |
| Total Small Parts | – | ¥1,000 |
Cost Analysis Summary
Total Estimated Cost Breakdown
| Category | Cost (¥) | Percentage |
|---|---|---|
| CNC Machined Metal Parts | 9,060 | 18.2% |
| Servo Motors (21 units) | 45,600 | 91.5%* |
| Electronic Control System | 7,800 | 15.7% |
| Sensors (Optional) | 7,000 | 14.0% |
| Power System | 2,000 | 4.0% |
| Fasteners & Small Parts | 1,000 | 2.0% |
| Total | ¥49,804 | 100% |
*Note: Servo motor costs are estimated based on market analysis. The official BOM lists total at ¥49,804, suggesting actual servo costs may differ.
Cost Optimization Strategies
Based on this BOM analysis, here are strategies to reduce build costs:
1. Servo Motor Substitution
- Alternative brands: Consider ODrive, Dynamixel, or high-torque hobby servos
- Trade-off: May compromise on performance, precision, or durability
- Potential savings: 30-50% on actuation costs
2. Material Selection
- Aluminum grades: Use 6061 instead of 7075 where strength requirements permit
- Surface treatment: Eliminate black anodizing on non-visible parts
- Potential savings: 15-25% on CNC parts
3. Manufacturing Method
- 3D printing: For non-structural prototypes or learning builds
- Laser cutting: For flat components with simple geometries
- Trade-off: Reduced strength, precision, and aesthetics
- Potential savings: 50-70% on structural components
4. Sensors Selection
- Budget alternatives: Use cheaper depth cameras or LiDAR sensors
- Trade-off: Reduced range, accuracy, or reliability
- Potential savings: 40-60% on sensor costs
Sourcing Components for Your Build
Where to Purchase Components
Official Channels
- RoboParty Website: Official distributor for complete kits
- GitHub Repository: Links to recommended suppliers
- Benefit: Guaranteed compatibility and support
Alternative Suppliers
Servo Motors:
- Dynamixel: Robotis offers hobbyist and professional series
- ODrive: Open-source high-performance servo drives
- AliExpress/Alibaba: Cost-effective Chinese manufacturers
CNC Parts:
- Local machine shops: Precision machining with quick turnaround
- Online services: PCBWay, Xometry, 3D Hubs
- Trade-off: Shipping delays, quality variations
Electronics:
- DigiKey/Mouser: Official distributors for RDK X5
- Amazon/Chinese retailers: Cost-effective for generic components
Quality Considerations
When sourcing from alternative suppliers:
- Verify specifications: Ensure torque, speed, and voltage match requirements
- Check compatibility: Mounting holes, shaft dimensions, connectors
- Read reviews: Reliability and customer feedback
- Understand warranties: Return policies and support availability
Assembly Guide Overview
Outils nécessaires
| Category | Outils |
|---|---|
| Assemblée | clés hexagonales (M2, M3, M4), tournevis, pinces |
| Électrique | fer à souder, pince à dénuder, multimètre |
| Programmation | Ordinateur, câbles USB, environnement de développement ROS |
| Essai | équilibristes, équipements de sécurité, espace de travail |
Séquence d'assemblage
1. Assemblage du châssis : Construire le squelette du robot à partir de pièces usinées CNC.
2. Installation de l'actionneur : Monter les servomoteurs aux emplacements désignés
3. Intégration électronique : Installation des cartes de contrôle, des capteurs et du câblage
4. Tests du système : mise sous tension, étalonnage et tests de fonctionnement initiaux
5. Configuration logicielle : installer ROS, configurer les contrôleurs et développer les algorithmes de contrôle.
Temps d'assemblage estimé
| Phase | Temps requis |
|---|---|
| Assemblage mécanique | 20 à 30 heures |
| Câblage électrique | 10 à 15 heures |
| Configuration logicielle | 15 à 20 heures |
| Tests et réglages | 20 à 30 heures |
| Total | 65 à 95 heures (8 à 12 jours pour un amateur) |
Applications et cas d'utilisation
Plateformes éducatives
Roboto Origin constitue une excellente plateforme éducative pour :
- Universités : Programmes de recherche en robotique et en intelligence artificielle
- Lycées : enseignement et concours STEM
- Hackerspaces : Apprentissage et collaboration communautaires
Applications de recherche
Les chercheurs utilisent Roboto Origin pour :
- Études sur la locomotion bipède : optimisation de la démarche et contrôle de l’équilibre
- IA incarnée : Fusion de capteurs et algorithmes de prise de décision
- Interaction homme-robot : communication et robotique sociale
Prototypage et développement
Les développeurs utilisent la plateforme pour :
- Validation des algorithmes : tester les stratégies de contrôle avant les développements personnalisés
- Évaluation comparative du matériel : comparaison des performances et des choix de conception des servomoteurs
- Développement de produits : point de départ pour les produits robotiques commerciaux
Défis et considérations
Complexité technique
La construction de Roboto Origin nécessite :
- Connaissances en génie mécanique : compréhension de la cinématique, du couple et de la répartition des charges
- Expertise en électronique : conception de circuits imprimés, gestion de l’alimentation et intégration de capteurs
- Compétences en programmation : ROS, Python/C++ et théorie du contrôle
- Modélisation 3D : CAO pour les modifications personnalisées
Investissement financier
Le coût total de la construction (~50 000 ¥ CNY / 1 030 000 USD) représente :
- Un investissement important pour les amateurs
- Convient aux universités et aux laboratoires de recherche
- Compétitif par rapport aux robots humanoïdes commerciaux
Considérations de sécurité
⚠️ Consignes de sécurité importantes :
- Moteurs à couple élevé : peuvent causer des blessures graves en cas de mauvaise utilisation.
- Composants lourds : 34 kg, nécessite des techniques de levage appropriées
- Haute tension : une batterie de 48 V exige une sécurité électrique
- Pièces mobiles : Maintenir à distance pendant les essais et le fonctionnement.
Développements futurs et personnalisation
Contributions de la communauté
Le caractère open source de Roboto Origin encourage :
- Améliorations de conception : versions et modifications améliorées par la communauté
- Améliorations logicielles : nouveaux algorithmes et fonctionnalités
- Réduction des coûts : méthodes de fabrication alternatives et substitution de composants
Possibilités de personnalisation
Les modifications les plus courantes comprennent :
- Capteurs améliorés : caméras de profondeur plus performantes, revêtements tactiles
- Puissance de calcul améliorée : GPU plus puissant ou unités périphériques supplémentaires
- Modifications esthétiques : couleurs personnalisées, boîtiers imprimés en 3D
- Ajouts fonctionnels : manipulateurs, outils, dispositifs de communication
Foire aux questions
Est-il possible de construire Roboto Origin avec un budget plus restreint ?
Oui, grâce à plusieurs stratégies :
- Remplacer par des servomoteurs moins coûteux (économies réalisées grâce au modèle 30-50%)
- Utiliser des pièces imprimées en 3D au lieu de pièces métalliques usinées CNC (économies de 50-70%)
- Supprimer les capteurs optionnels pour les fonctionnalités de base (économies 14%)
- Réduction potentielle du coût total : 40-60%
Quel est le composant le plus cher ?
Le système de servomoteurs (21 unités) représente environ 601 000 £ sur le coût total de construction. Les servomoteurs de jambes à couple élevé (120 Nm) sont particulièrement coûteux en raison des réducteurs et des codeurs de précision.
Combien de temps faut-il pour le construire ?
Pour un amateur passionné ayant une certaine expérience en robotique :
- Assemblage mécanique : 20 à 30 heures
- Intégration électrique : 10 à 15 heures
- Installation du logiciel : 15 à 20 heures
- Essais et réglages : 20 à 30 heures
- Total : 65 à 95 heures (8 à 12 jours)
Ai-je besoin de compétences avancées en programmation ?
Son fonctionnement de base requiert des connaissances fondamentales en programmation :
- Principes de base de ROS (Robot Operating System)
- Python ou C++ pour les algorithmes de contrôle
- Ligne de commande Linux pour la gestion du système
Les fonctionnalités avancées (IA, vision par ordinateur) nécessitent :
- Cadres d'apprentissage automatique (TensorFlow, PyTorch)
- Bibliothèques de vision par ordinateur (OpenCV)
- algorithmes de fusion de capteurs
Puis-je modifier le design ?
Absolument ! La licence open source complète de Roboto Origin autorise :
- Modifications mécaniques : Repenser les pièces pour des usages différents
- Personnalisation logicielle : adapter les algorithmes aux nouvelles applications
- Mises à niveau matérielles : remplacez les composants pour améliorer les performances
- Utilisation commerciale : Concevoir des produits à partir de ce modèle
Quelle est la courbe d'apprentissage pour les débutants ?
Les débutants complets pourraient trouver ce projet difficile :
- Investissement en temps : 3 à 6 mois pour une compréhension complète
- Compétences requises : connaissances en mécanique, en électricité et en programmation
- Approche recommandée : commencer par des robots plus simples (hexapodes, bras) avant les humanoïdes
Amateurs de niveau intermédiaire ayant une certaine expérience en robotique :
- Temps nécessaire : 1 à 3 mois pour la construction
- Compétences actuelles : électronique, programmation de base et mécanique
- Approche recommandée : Participez aux forums communautaires et recherchez un mentorat.
Y a-t-il des frais récurrents ?
Au-delà des coûts de construction initiaux :
- Électricité : Charge de la batterie ($5-10/mois)
- Maintenance : Usure du servo ($100-500/an selon l'utilisation)
- Améliorations : capteurs, ordinateurs et accessoires selon les besoins
- Logiciels : généralement gratuits, mises à jour open source
Conclusion
La nomenclature du Roboto Origin révèle un robot humanoïde sophistiqué, conçu par des professionnels pour offrir accessibilité, performance et valeur éducative. Avec un coût total d'environ 50 000 yuans (1 030 000 dollars américains), il représente l'un des robots humanoïdes grandeur nature les plus abordables pour les bricoleurs et les chercheurs.
L'approche open source complète initiée par RoboParty démocratise la robotique humanoïde, permettant :
- Collaboration mondiale sur les améliorations et les innovations
- L'accès à l'éducation pour les universités et les écoles
- Prototypage rapide pour le développement commercial
- Développement communautaire en robotique et en IA incarnée
Que vous construisiez le Roboto Origin à l'identique ou que vous créiez une version personnalisée, ce guide de nomenclature vous fournit les bases nécessaires à votre projet de robot humanoïde. L'avenir de la robotique est ouvert, accessible et attend votre contribution.
Prêt à commencer la construction ?
- Télécharger les fichiers officiels : Visitez le [dépôt GitHub de Roboto Origin](https://github.com/Roboparty/roboto_origin)
- Consultez la documentation complète : schémas, fichiers CAO et guides d’assemblage
- Join the community: Connect with other builders on forums and Discord
4. Begin sourcing components: Use this BOM to plan your purchases
5. Start building: Begin your humanoid robotics adventure today!
Additional Resources
Official Resources
- Robot BOM List:“https://gitee.com/roboparty/roboto_origin/blob/main/assets/BOM.md”
GitHub Repository: “https://github.com/Roboparty/roboto_origin” - BOM Document: Available in `/assets/BOM.md`
Learning Materials
- ROS Tutorials: [http://wiki.ros.org/](http://wiki.ros.org/)
- Robotics Courses: Coursera, edX robotics specializations
- DIY Robotics Books: “Make Your Own Humanoid Robot” guides
—
Disclaimer: This guide is based on publicly available BOM information and market analysis. Actual costs, specifications, and component availability may vary. Always verify compatibility and specifications before purchasing components.

 French
 English
 Italian
 German
 Spanish
 Portuguese
 Russian
 Arabic
 Japanese